Izhodišče delovanja laboratorija je raziskovalna dejavnost na področju avtomatike v elektrotehniki. Končne cilje našega raziskovalnega dela lahko strnemo v naslednje točke:
- Preko sodelovanja z gospodarstvom ustvariti dodano vrednost pri razvoju industrije.
- Preko projektov prenašati znanje in izkušnje.
- Preko pedagoškega dela prenašati z raziskovalnim delom pridobljeno znanje.
01 / Raziskovalni projekti
Radarji, georadarji in daljinsko zaznavanje
Plastični predmeti v dveh polarizacijah
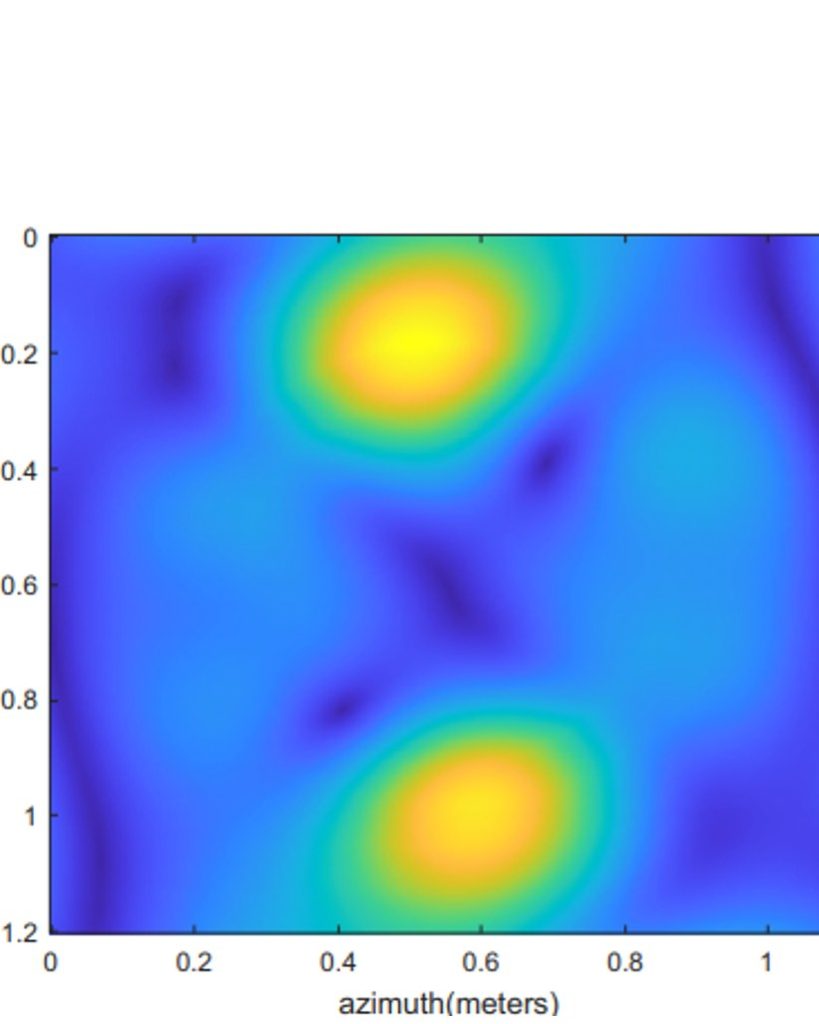
Radar z umetno odprtino na brezpilotnem letalniku snema teren v dveh polarizacijah. Iz razlik med njima zaznamo plastične predmete, ki jih detektorji kovin ne najdejo.
Iskanje zakopanih eksplozivov iz zraka
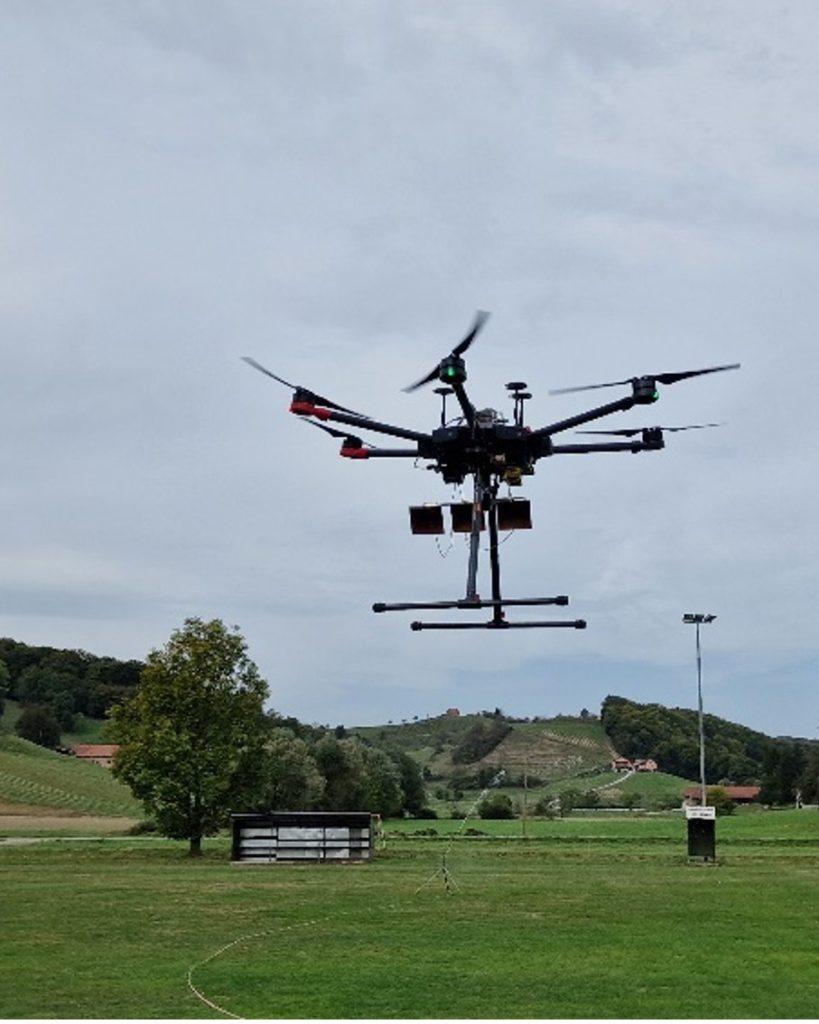
Miniaturni georadar na brezpilotnem letalniku. Tehniki SAR in mikrovalovne tomografije razkrijeta obliko in velikost zakopanega predmeta, strojno učenje pa ga razvrsti.
Georadar na heksakopterju
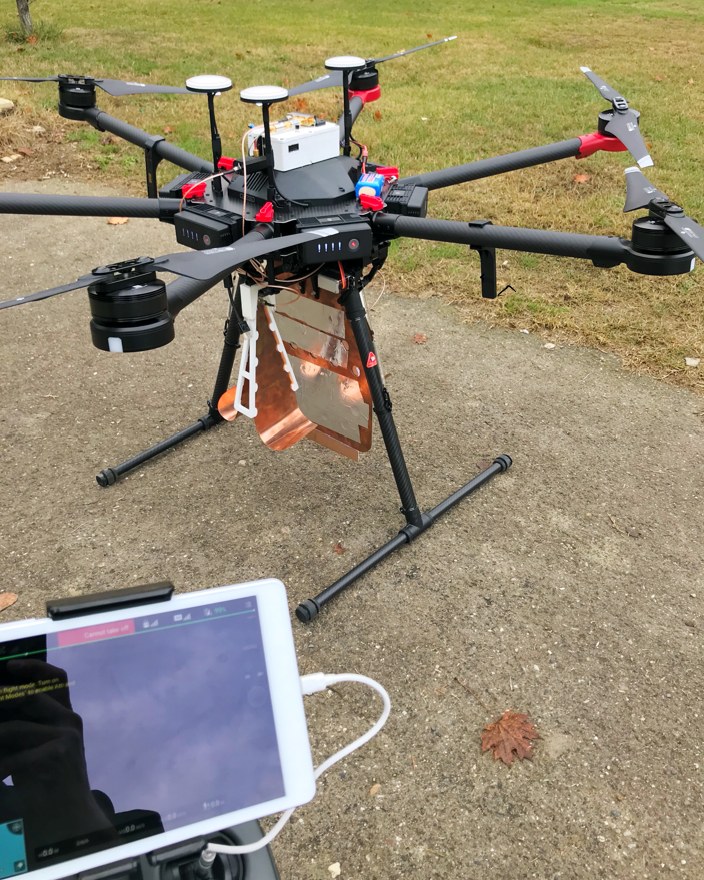
Razvili smo dva georadarja – s stopničasto frekvenco (550 MHz–2,7 GHz) in impulznega – in ju namestili na heksakopter. Preizkušena sta bila na minskem polju Vojaške akademije v Makedoniji.
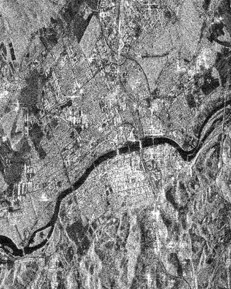
Vlažnost tal iz satelitskih slik
Iz slik SAR satelita ALOS-2 (pas L, ločljivost 3 m) regresijska konvolucijska nevronska mreža oceni vlažnost tal – brez meritev na terenu.
Teraherčni radar
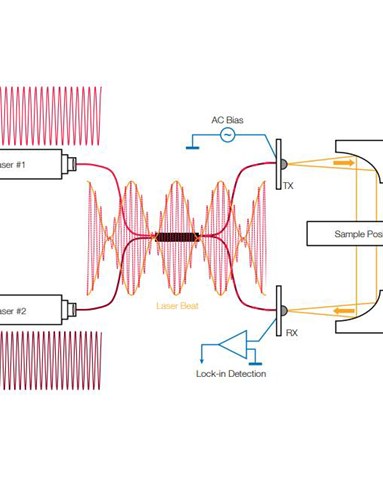
Laboratorijski prototip THz radarja: signal ustvarimo z lasersko diodo in fotoprevodnimi antenami, globoka nevronska mreža pa razvršča materiale. Objave v reviji MDPI Sensors.
Prototipi georadarjev
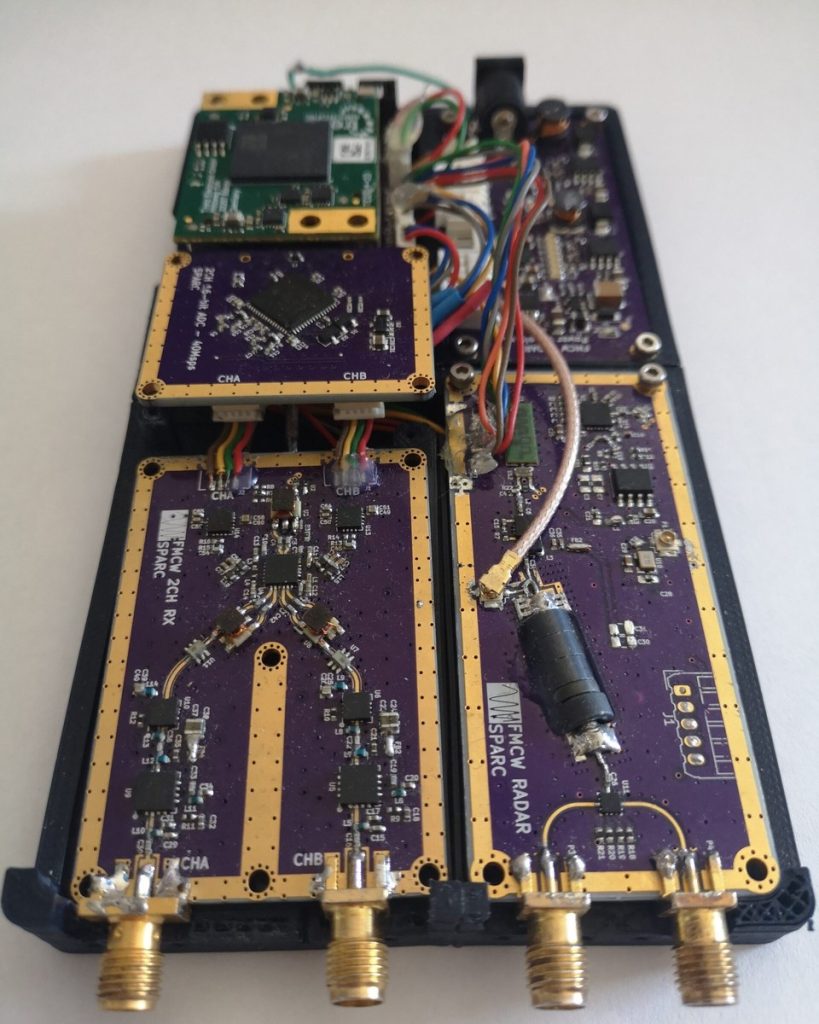
Načrtujemo in izdelujemo georadarje FMCW, SFCW in impulzne ter programsko opremo za zajem, obdelavo in prikaz podatkov. Kompaktne izvedbe lahko nosi tudi dron.
02 / Prenos znanja
Storitve in projekti za industrijo
Analiza tal z georadarjem
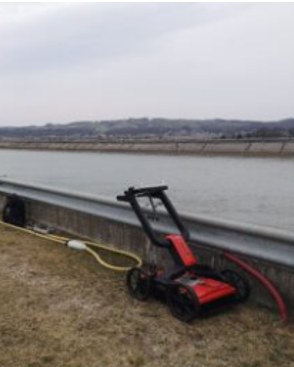
Z georadarji MALA pregledamo tla do globine 25 m in poiščemo zakopane vode, predmete in spremembe v tleh – brez kopanja.
Vlažnost tal med vrtinami
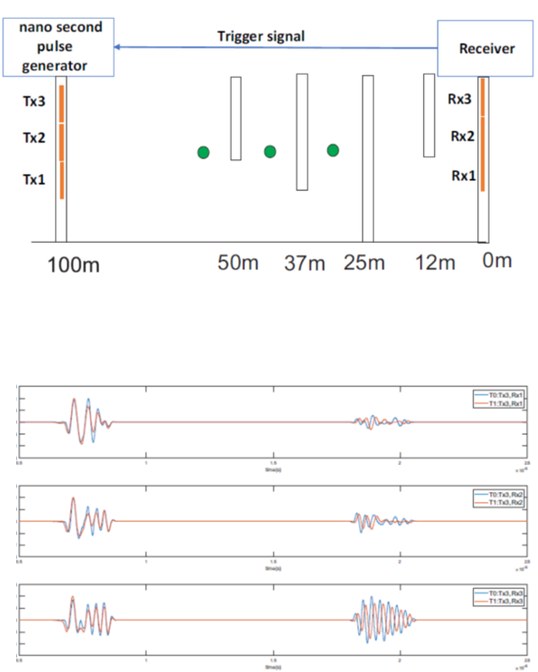
Anteni georadarja spustimo v dve vrtini in merimo, kako signal potuje skozi tla med njima. Globoka nevronska mreža iz meritev oceni vlažnost po globini.
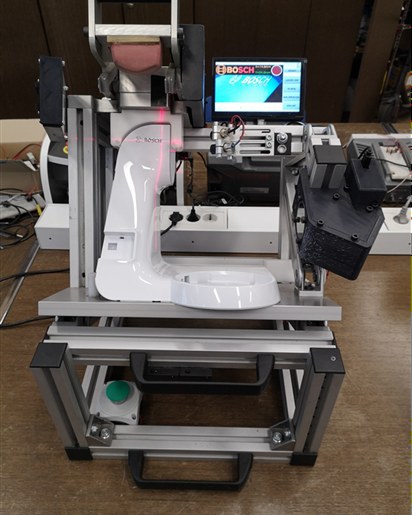
Je nalepka na pravem mestu?
Kamera in Raspberry Pi preverita položaj in napis nalepke na plastičnem ohišju. Program v Pythonu z OpenCV vsak kos oceni kot semafor: ustrezen, mejni ali neustrezen.
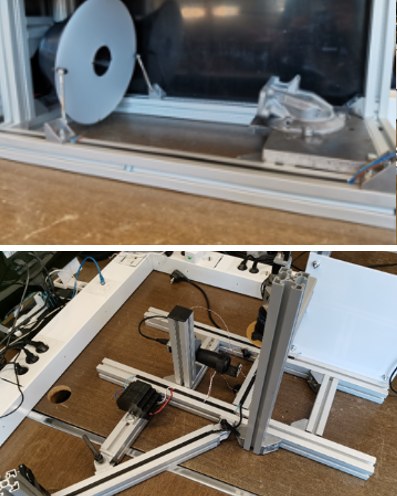
Kontrola aluminijastih odlitkov
Dva sistema strojnega vida za ohišja avtomobilskih turbopolnilnikov. Industrijske kamere v LabVIEW zaznajo poroznost in odstopanja, zato neustrezni odlitki ne pridejo do sestavne linije.
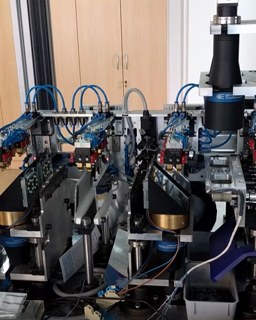
Pregled površine izdelkov
Strojni vid samodejno pregleda površino izdelkov in poišče napake, preden izdelek zapusti proizvodnjo.
Zaznava brezpilotnih letalnikov
Kamera in radar FMCW pri 10 GHz skupaj zaznavata drone. Kamera jih prepozna z algoritmom YOLOv8 na platformi NVIDIA Jetson, radar izmeri razdaljo in hitrost – skupaj sta zanesljivejša v različnih vremenskih razmerah.